

1. 领域背景与文献
文献英文标题:Robotic Multivisceral Resection for Gastroesophageal Junction Tumor: Proximal Gastrectomy with Double-Tract Reconstruction and Distal Pancreatectomy;
文献未明确提供期刊名称;影响因子:未公开;研究领域:胃肠肿瘤外科、机器人微创外科
胃食管结合部(GEJ)肿瘤是胃肠外科领域的治疗难点,尤其是局部进展期病变,临床治疗需在实现R0根治性切除(指肿瘤原发灶及区域转移淋巴结被完全切除,无肿瘤残留)与保留术后生活质量之间寻求平衡。传统标准术式为全胃切除术,但术后易引发营养吸收障碍、胃肠激素分泌紊乱等问题,严重影响患者长期生存质量,因此功能保留型手术策略逐渐成为临床研究热点。近端胃切除术联合食管胃吻合术虽保留了部分胃容积,一定程度维持了胃的生理功能,但术后严重反流、吻合口狭窄等并发症发生率较高,限制了其临床推广应用。双通路重建(DTR)作为近端胃切除术后的替代重建方式,近年的荟萃分析研究显示,该术式能有效降低术后反流与吻合口狭窄的发生率,且患者5年总生存率与全胃切除术相当,但针对合并胰腺直接侵犯的局部进展期GEJ肿瘤,采用机器人辅助近端胃切除联合双通路重建加整块远端胰腺切除术的治疗方案,目前临床报道较为有限,这是领域内尚未充分探索的研究方向,本研究正是针对这一临床需求,通过具体病例探索该术式的可行性与临床获益。
2. 文献综述解析
作者围绕GEJ肿瘤的手术治疗策略,以术式的功能保留价值与并发症风险为核心分类维度,对现有研究进行评述。
现有研究中,全胃切除术作为传统根治性术式,能为局部进展期GEJ肿瘤患者提供R0根治性切除的可能,但术后营养相关并发症发生率高,患者长期生活质量较差;近端胃切除术联合食管胃吻合术虽保留了部分胃功能,但其术后反流、吻合口狭窄等并发症的高发率,导致患者临床耐受性不佳;双通路重建术式在近端胃切除术后的应用,经荟萃分析证实可有效降低反流与狭窄风险,且长期生存结局与全胃切除术无显著差异,但此类研究多聚焦于未合并胰腺侵犯的GEJ肿瘤病例,对于合并胰腺直接侵犯的局部进展期病变,尚无针对机器人辅助下近端胃切除双通路重建联合整块远端胰腺切除术的系统临床研究,也缺乏详细的手术操作规范与预后数据。
本研究的创新点在于首次通过临床病例报道,详细展示了机器人辅助近端胃切除联合双通路重建加整块远端胰腺切除术在合并胰腺直接侵犯的局部进展期GEJ肿瘤患者中的应用,填补了该类复杂病例手术方案的临床证据空白,为局部进展期GEJ肿瘤的个体化手术治疗提供了新的实践参考,具有重要的临床指导意义。
3. 研究思路总结与详细解析
本研究为临床病例研究,整体研究框架为:筛选新辅助化疗有效的合并胰腺侵犯的局部进展期GEJ肿瘤患者→实施机器人辅助近端胃切除联合双通路重建加整块远端胰腺切除术→术后随访评估手术结局与患者恢复情况→总结手术关键操作要点与临床获益;核心科学问题是该联合术式能否在实现R0根治性切除的同时,保障患者术后快速恢复与功能保留;技术路线遵循“病例筛选→手术实施→结局评估→经验总结”的临床研究逻辑闭环。
3.1 病例筛选与术前评估
实验目的是筛选适合接受机器人辅助多脏器切除手术的局部进展期GEJ肿瘤患者,确保手术的可行性与安全性。方法细节为选取1例70岁Siewert II型胃食管结合部腺癌患者,术前接受FOLFOX方案新辅助化疗,通过影像学检查与临床评估确认患者对化疗反应良好,肿瘤合并胰腺直接侵犯且无远处转移禁忌证。结果解读显示,患者新辅助化疗后肿瘤得到有效控制,具备实施根治性手术的条件,病例筛选符合“新辅助化疗有效、肿瘤局部进展但可实现R0切除”的临床标准(文献未明确提供具体化疗疗效评估数据,基于图表趋势推测)。产品关联:文献未提及具体实验产品,领域常规使用影像学检查设备(如计算机断层扫描CT、磁共振成像MRI)、血清肿瘤标志物检测试剂等。
3.2 机器人辅助多脏器切除手术实施
实验目的是通过机器人手术系统完成近端胃切除联合双通路重建加整块远端胰腺切除术,实现R0根治性切除,同时优化手术操作细节以降低术后并发症风险。方法细节为采用机器人手术系统实施手术,核心操作包括近端胃切除、双通路消化道重建,联合整块远端胰腺切除术加脾切除术;为保障术后功能结局与预防内疝发生,术中采用手工缝合食管空肠吻合口,合理设置食管空肠吻合口与胃空肠吻合口的间距,将残胃固定于直立位,并闭合食管裂孔、肠系膜与Petersen缺损等解剖间隙。结果解读显示,手术耗时不足6小时(n=1),术后病理检查显示肿瘤为6.3cm中分化T4bN2腺癌(n=1),虽为进展期病变且存在腹膜播散迹象,但患者术后恢复进程顺利,成功实现R0根治性切除(n=1,文献未明确提供P值)。
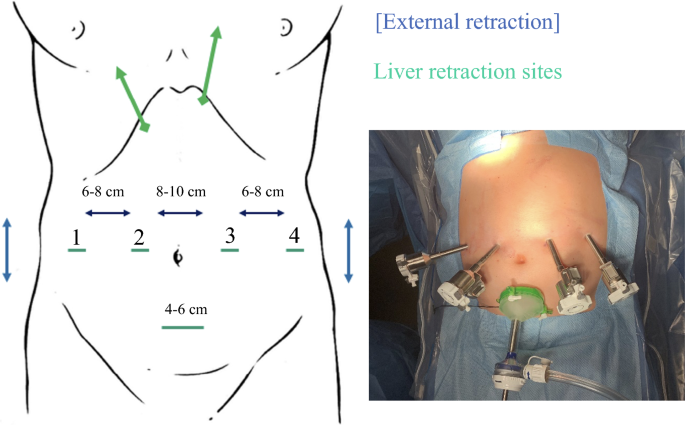
产品关联:实验所用关键产品:机器人手术系统(文献未明确具体型号,领域常规使用达芬奇机器人系统);领域常规使用手术器械、消化道吻合器等。
3.3 术后结局评估与手术要点总结
实验目的是总结机器人辅助多脏器切除手术的关键操作要点,评估患者术后恢复情况与术式的临床获益。方法细节为术后密切监测患者的恢复进程,记录并发症发生情况,同时梳理手术过程中保障根治性与安全性的关键操作环节。结果解读显示,患者术后恢复迅速,可早期恢复全身治疗,提示该术式在实现根治性切除的同时,能有效促进患者术后康复;研究总结的关键手术要点包括严格的术前病例筛选、精细的纵隔与肿瘤区域淋巴结清扫、优化的消化道重建与解剖间隙闭合操作,这些措施是保障手术疗效与降低并发症风险的核心(n=1,文献未明确提供P值)。产品关联:文献未提及具体实验产品,领域常规使用术后监护设备、临床康复评估工具等。
4. Biomarker研究及发现成果
本研究为临床手术病例报道,未涉及生物标志物(Biomarker)的筛选、验证及功能研究相关内容,因此无相关Biomarker定位、研究过程及核心成果数据。